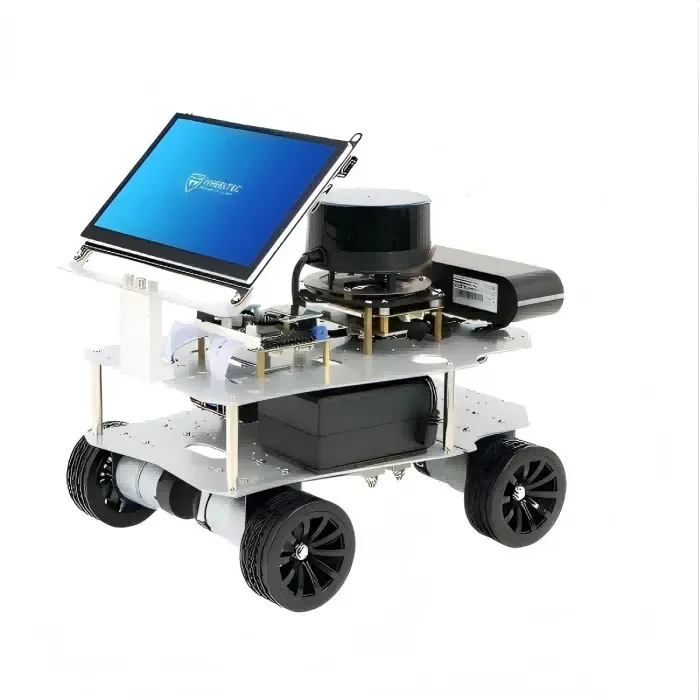


🤖 Robot Educativo R550 ROS2 – Potenziare l’apprendimento pratico della robotica
Il Wheeltec R550 4WD Bot è un robot educativo ROS2 ad alte prestazioni progettato per studenti di tutti i livelli. Alimentato dal Raspberry Pi 5 (RPi5) e dotato di M10P LiDAR, camera di profondità, camera RGB e modulo di interazione vocale, offre una piattaforma open-source robusta per un’educazione e sperimentazione immersiva nella robotica 🎯.
🧠 Progettato per l’apprendimento
-
Offre più configurazioni base per adattarsi a diversi scenari didattici
-
Include tutorial visivi a livello di codice sorgente (non deep learning) per percorsi di apprendimento strutturati 📚
-
Dotato di LiDAR avanzato e sensori ambientali per capacità di percezione ricche 🌐
🚀 Supporta applicazioni avanzate
-
🗺️ SLAM (Localizzazione e mappatura simultanee)
-
🧠 Apprendimento profondo
-
👁️ Visione 3D
-
🤖 Coordinamento multi-robot
🛠️ Flessibile e espandibile
-
Fornisce supporto tecnico su misura per l’uso educativo
-
Personalizzabile in piccoli lotti per soddisfare esigenze specifiche di aula o laboratorio 🧩
-
Kit completamente open-source con compatibilità ROS1/ROS2, integrazione STM32 e hardware modulare per una facile espansione
Parametri
| Versione | Edizione Ackermann / Chusu | Edizione ruote Mecanum | Edizione ruote Omni | Edizione veicolo cingolato | Edizione a trazione integrale a quattro ruote |
|---|---|---|---|---|---|
| Sistema di trazione | Trasmissione a motore differenziale, supporta avanzamento/retromarcia e sterzata flessibili | Trasmissione differenziale a quattro ruote per movimento omnidirezionale | Trasmissione differenziale a quattro ruote per movimento omnidirezionale | Trasmissione a cingoli per movimento omnidirezionale | Trasmissione differenziale a quattro ruote per movimento omnidirezionale |
| Ruote | Anteriore: ruote in gomma da 65 mm; Posteriore da 60 mm: cingoli metallici | Ruote Mecanum metalliche da 75 mm | Ruote omni metalliche da 60 mm | Cingoli metallici | Ruote in gomma da 65 mm |
| Pneumatici | Pneumatici digitali in gomma S20F | Nessuno | Nessuno | Nessuno | Nessuno |
| Peso del robot | 1,8 kg | 2,9 kg | 2,18 kg | 2,54 kg | 2,68 kg |
| Capacità massima di carico | 3 kg | 6 kg | 3 kg | 4 kg | 6 kg |
Radar
| Specifiche | Rayshen N10P | Rayshen N10P |
|---|---|---|
| Raggio di misurazione | 25 m | 30 m |
| Frequenza di Scansione | Regolabile 6–12 Hz | Fisso 12 Hz |
| Frequenza di campionamento | 5.400 Hz | 20.000 Hz |
| Dati in uscita | Angolo, Distanza, Intensità | Angolo, Distanza, Intensità |
| Risoluzione angolare | Regolabile 0,4°–0,8° | 0,22° |
| Tolleranza all’intensità luminosa | 60 kLux (Adatto per esterni) | 100 kLux (Adatto per esterni) |
| Tipo di interfaccia | Porta seriale | Porta seriale |
| Tipo di Motore | Motore Brushless | Motore Brushless |
| Supporto scansione a 360° | Supportato | Supportato |
| Principio LiDAR | TOF | TOF |
Recensioni
Ancora non ci sono recensioni.